

Categorías
Ref. AKC-108.MD0705
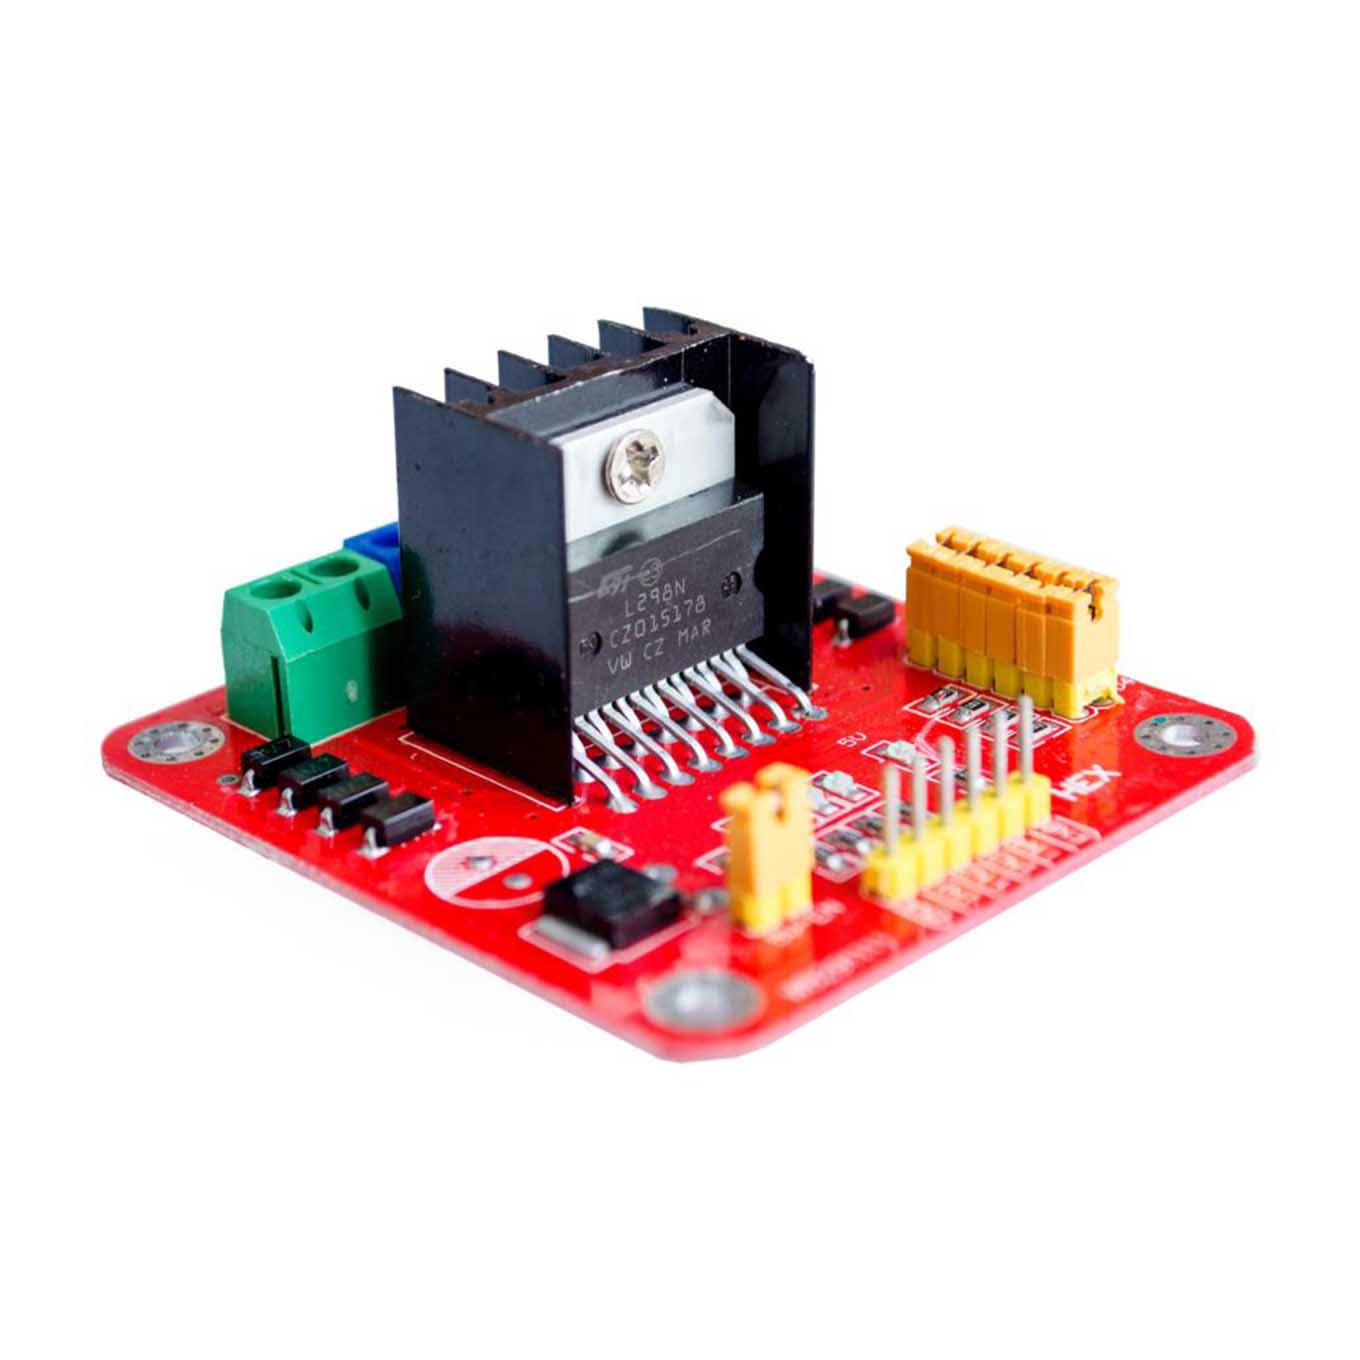
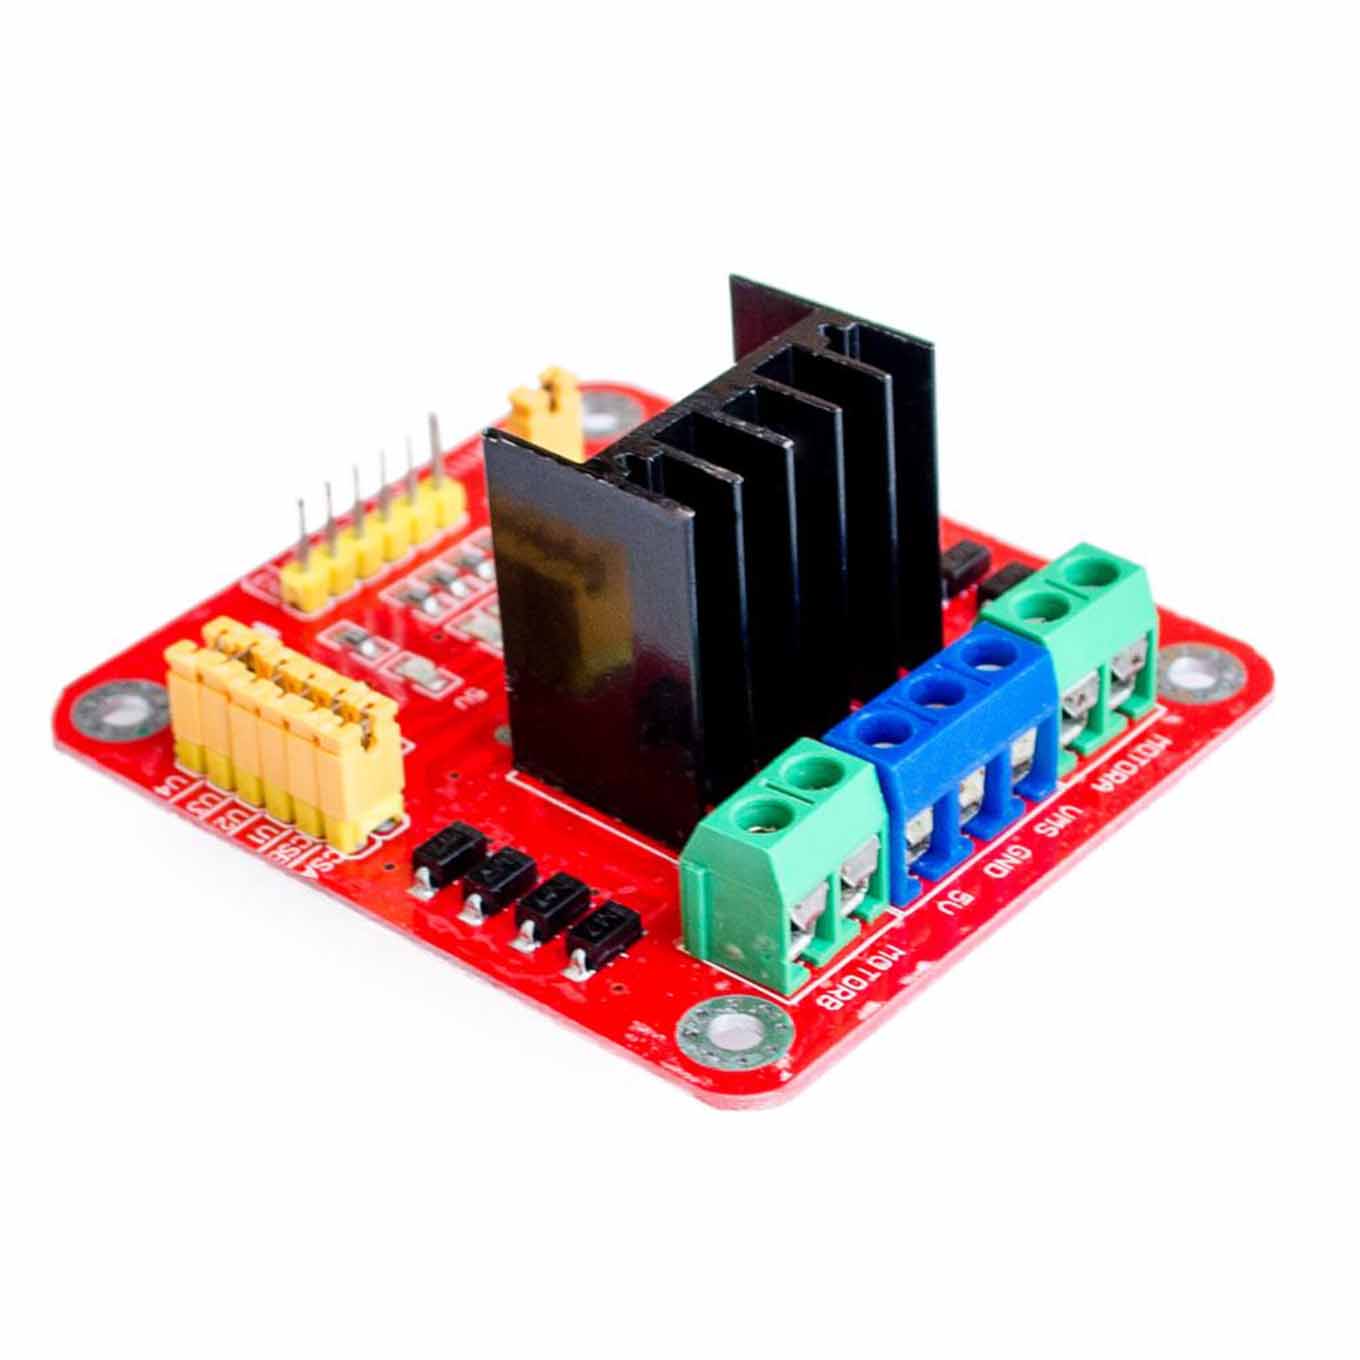
L298n modulo puente h-dual control de motor
Stock: 19 Ref. AKC-108.MD0705
Precio (IVA inc.) 6,50 €
| Unidades | ≥ 5 | ≥ 10 | ≥ 15 |
| DescuentoDescuentoprecio | -3%-0,196,28 | -5%-0,326,15 | -10%-0,655,83 |
 Si tienes dudas envíanos un WhatsApp

Envío Rápido
en 14h o 24/48h

Pago Seguro
Tarjeta, Bizum...

Garantía
Calidad asegurada

Especialistas
Consulta tus dudas
Especificaciones
Parametros del producto:
1. chip de controlador: chip de controlador de puente H dual L298N
2.Área de alimentación del terminal de la sección de accionamiento VMS: + 5V ~ + 35V
3. Corriente máxima de la sección de impulsión Io: 2A / Bridge
4. Rango de voltaje de entrada de la señal de control: 4.5-5.5V es de alto nivel, 0V es de bajo nivel
5. Consumo máximo de energía: 20 W
6. parte lógica del área de suministro del terminal Vss: 4.5-5.5V
7. parte lógica del rango de corriente de funcionamiento: 0 ~ 36 mA
8. Temperatura de almacenamiento: -25C ~ + 130C
9.Tamaño de la placa del controlador: 55 mm * 60 mm * 30 mm
10. Otras funciones: indicador de dirección de control, indicador de potencia, detección de corriente, placa de porción lógica para tomar interfaz de potencia.
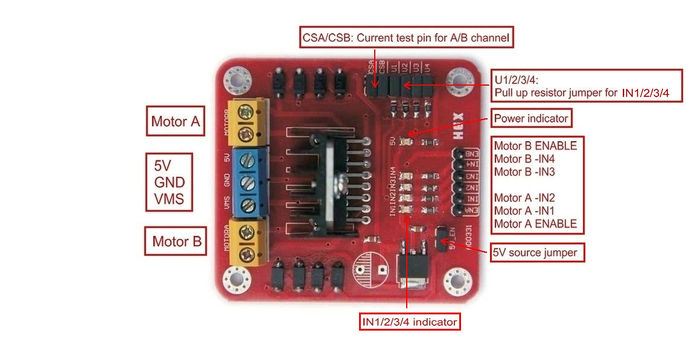
CSA: The current test pin for motor A, this pin can be wired a resistor for current testing or tied a jumper to disable it.
CSB: The current test pin for motor B, this pin can be wired a resistor for current testing or tied a jumper to disable it.
VMS: VMS is the 5V-35V power source for motor. VMS is positive, GND is negtive.
5V: Power input for the logic circuit on the board.
5V-EN: 5V source jumper. When the jumper is put on, The 78M05 supplies the 5V power for logic circuit on the board from the VMS port(7V U1/2/3/4: Pull up resistor for IN1/2/3/4. Putting on the jumper enable the pull up resistor for the microcontroller, putting off it disable it.
EA/EB: EA/EB is the enable pin for the two motor A/B, the motor speed also can be controlled by the PWM of this pin.
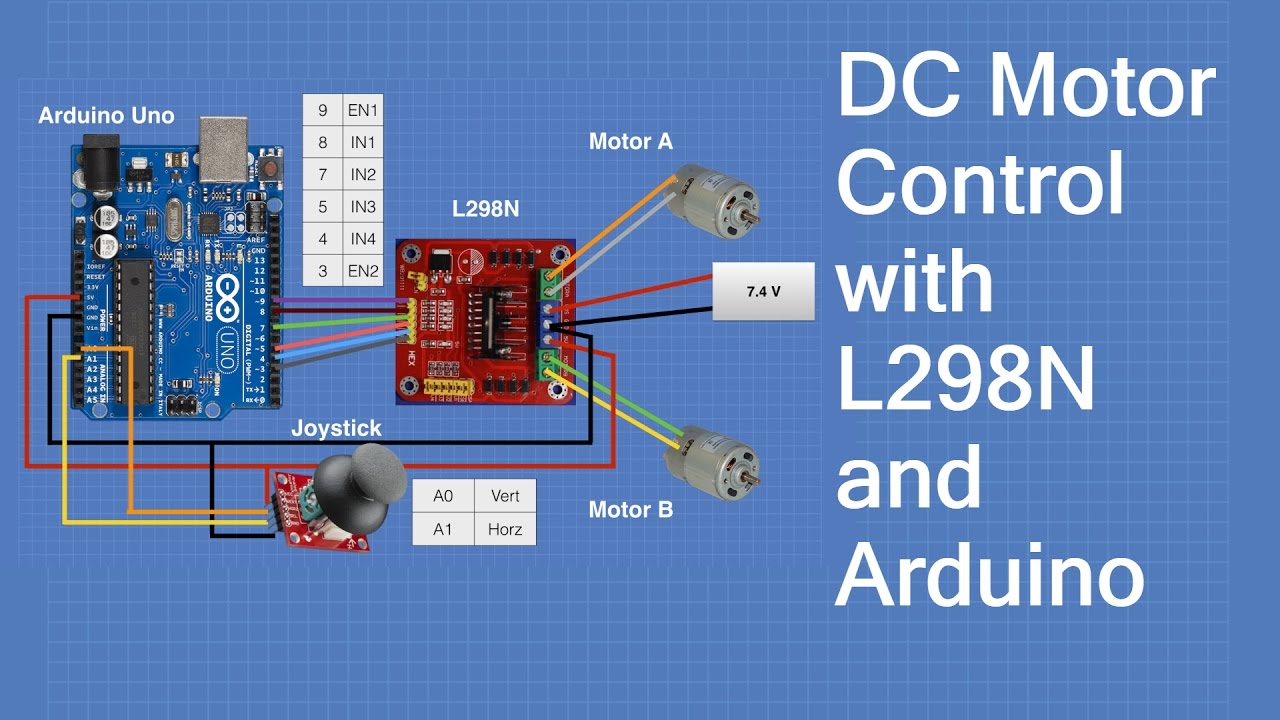
IN1/2/3/4: IN1/2/3/4 is the pin for the motor control. Motor B is same as Motor A.
Sample code:
int IN1=8;
int IN2=9;
int ENA=3;
void setup()
{
pinMode(IN1,OUTPUT);
pinMode(IN2,OUTPUT);
}
void loop()
{
analogWrite(ENA, 200);// motor speed
digitalWrite(IN1,LOW);// rotate forward
digitalWrite(IN2,HIGH);
delay(2000);
digitalWrite(IN1,HIGH);// rotate reverse
digitalWrite(IN2,LOW);
delay(2000);
}
Información adicional
OTROS PRODUCTOS RELACIONADOS
 Ref.: AKC-108.MT0201N30 (m1n10fb) motor avionica 4-axis alta velocidad 8000rpmStock: 7Precio (IVA inc.) 1,634 €
 Ref.: AKC-108.MD9198Comprobador multi servo 4.8v~6v con luz indicadoraStock: 21Precio (IVA inc.) 2,674 €
Unidades ≥ 10 ≥ 20 ≥ 30 DescuentoDescuentoprecio -5%-0,132,54 -7%-0,192,49 -10%-0,272,41  Ref.: AKC-108.MT0004N50 micro motor 3.7~7vdc alta velocicad para avionica 31000rpmStock: 286Precio (IVA inc.) 1,113 €
Unidades ≥ 20 ≥ 30 ≥ 40 ≥ 50 DescuentoDescuentoprecio -3%-0,031,08 -5%-0,061,06 -7%-0,081,04 -10%-0,111,00  Ref.: AKC-108.MD0479Dm556 controlador de motor paso a paso 5.6a 50vStock: 5Precio (IVA inc.) 23,426 €
 Ref.: AKC-108.MD0477Modulo dual mos pwm driverStock: 35Precio (IVA inc.) 0,823 €
Unidades ≥ 10 ≥ 20 ≥ 30 ≥ 40 DescuentoDescuentoprecio -3%-0,020,80 -5%-0,040,78 -7%-0,060,77 -10%-0,080,74 
 Ref.: AKC-108.MT0101Bomba de diafragma de aire dc 12v 3w r385 + buckle silicona bomba acuarioStock: 32Precio (IVA inc.) 5,022 €
Unidades ≥ 5 ≥ 10 ≥ 15 ≥ 20 DescuentoDescuentoprecio -3%-0,154,87 -5%-0,254,77 -8%-0,404,62 -10%-0,504,52  Ref.: AKC-108.MT0029Rs360/365 motor 6-12vdc, 5000rpmStock: 0Precio (IVA inc.) 3,061 €
Unidades ≥ 15 ≥ 20 ≥ 30 ≥ 40 DescuentoDescuentoprecio -3%-0,092,97 -5%-0,152,91 -7%-0,212,85 -10%-0,312,76  Ref.: AKC-108.MT0028Rs550 motor standard 12vdc alta velocidad para taladrosStock: 0Precio (IVA inc.) 6,474 €
Unidades ≥ 5 ≥ 10 ≥ 15 DescuentoDescuentoprecio -3%-0,196,28 -5%-0,326,15 -10%-0,655,83